Настраиваем UART/USART на передачу данных в ATmega8
Что такое UART и USART
UART — универсальный асинхронный приёмопередатчик, используемый для последовательной передачи данных.
Асинхронный режим означает, что отдельный синхросигнал для передачи данных не используется. Скорость обмена заранее задаётся на передающей и принимающей стороне.
USART позволяет работать как в асинхронном, так и в синхронном режиме. В данном уроке будем использовать именно асинхронный режим.
Выводы USART микроконтроллера ATmega8
- RXD — PD0: приём данных.
- TXD — PD1: передача данных.
- XCK — PD4: тактовый сигнал при работе USART в синхронном режиме.
Для приёма и передачи данных используется регистр UDR. При чтении регистра мы получаем данные из буфера приёмника, а при записи данные помещаются в буфер передатчика.
Основные регистры USART
- UCSRA — содержит основные флаги состояния приёма и передачи данных.
- UCSRB — разрешает приём и передачу, а также управляет прерываниями USART.
- UCSRC — задаёт режим USART, количество бит данных, стоп-битов и режим контроля чётности.
- UBRR — определяет скорость обмена данными.
Регистр UCSRA

- RXC — флаг завершения приёма. Устанавливается, когда в буфере приёмника имеются непрочитанные данные.
- TXC — флаг завершения передачи.
- UDRE — показывает, что регистр передачи готов принять новые данные.
- FE — флаг ошибки кадрирования.
- DOR — флаг переполнения приёмника.
- PE — флаг ошибки контроля чётности.
- U2X — включает режим удвоенной скорости в асинхронном режиме.
- MPCM — используется в режиме мультипроцессорного обмена.
Регистр UCSRB

- RXCIE — разрешение прерывания по завершению приёма.
- TXCIE — разрешение прерывания по завершению передачи.
- UDRIE — разрешение прерывания, когда регистр передачи пуст.
- RXEN — разрешение работы приёмника.
- TXEN — разрешение работы передатчика.
- UCSZ2 — совместно с UCSZ1 и UCSZ0 задаёт количество бит данных.

Биты RXB8 и TXB8 используются для девятого разряда при работе в 9-битовом режиме.
Регистр UCSRC

- URSEL — используется для выбора доступа к UCSRC или UBRRH.
- UMSEL — выбор синхронного или асинхронного режима.
- UPM1, UPM0 — задают режим проверки чётности.
- USBS — выбирает один или два стоп-бита.
- UCSZ1, UCSZ0 — совместно с UCSZ2 задают количество бит данных.
- UCPOL — определяет полярность тактового сигнала в синхронном режиме.

Регистр UBRR и скорость передачи
Регистр UBRR задаёт скорость последовательного обмена и состоит из двух частей: UBRRH и UBRRL.

При U2X = 0 значение UBRR рассчитывается по формуле:
При U2X = 1:
BAUD — требуемая скорость передачи.
UBRR — значение, которое необходимо записать в регистры UBRRH и UBRRL.
Настройки нашего примера
- асинхронный режим;
- скорость — 9600 бод;
- 8 бит данных;
- 1 стоп-бит;
- контроль чётности отключён.
Полученные данные будем смотреть на компьютере через программу Terminal.
Для соединения микроконтроллера с компьютером используется USB-UART переходник.
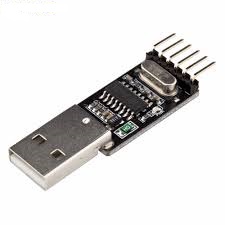
Программный код
#define F_CPU 4000000UL
#define BAUD 9600L

/*
    Рассчитываем значение регистра UBRR
    для заданной скорости передачи
*/
#define UBRRL_value (F_CPU / (BAUD * 16)) - 1


#include <avr/io.h>
#include <util/delay.h>


void init_pin(void);


/*
    Считываем состояние кнопок PB0 и PB1
*/
#define B_PB0 (PINB & (1 << PB0))
#define B_PB1 (PINB & (1 << PB1))


void init_USART(void)
{
    /*
        Младшие 8 бит UBRR
    */
    UBRRL = UBRRL_value;

    /*
        Старшие биты UBRR
    */
    UBRRH = UBRRL_value >> 8;

    /*
        Разрешаем передачу USART
    */
    UCSRB |= (1 << TXEN);

    /*
        8 бит данных,
        асинхронный режим,
        1 стоп-бит,
        без контроля чётности
    */
    UCSRC |= (1 << URSEL) |
             (1 << UCSZ0) |
             (1 << UCSZ1);
}


void send_UART(char value)
{
    /*
        Ждём освобождения
        регистра передачи
    */
    while (!(UCSRA & (1 << UDRE)))
    {
        ;
    }

    /*
        Записываем данные в UDR
        и запускаем передачу
    */
    UDR = value;
}


int main(void)
{
    init_pin();

    /*
        Инициализация USART:
        9600 бод, 8-N-1
    */
    init_USART();


    /*
        После запуска отправляем:
        OK!
    */

    send_UART(0x4F);   /* O */
    send_UART(0x4B);   /* K */
    send_UART(0x21);   /* ! */

    send_UART(0x0D);
    send_UART(0x0A);


    while (1)
    {

        /*
            Нажата кнопка PB0
        */
        if (B_PB0 == 0)
        {
            send_UART(0x50);   /* P */
            send_UART(0x42);   /* B */
            send_UART(0x30);   /* 0 */

            send_UART(0x0D);
            send_UART(0x0A);

            _delay_ms(500);
        }


        /*
            Нажата кнопка PB1
        */
        if (B_PB1 == 0)
        {
            send_UART('P');
            send_UART('B');
            send_UART('1');

            send_UART(0x0D);
            send_UART(0x0A);

            _delay_ms(500);
        }

    }
}


void init_pin(void)
{
    /*
        PB0 и PB1 — входы.
        Включаем внутренние
        подтягивающие резисторы.
    */
    PORTB = 0b00000011;

    DDRB = 0b00000000;
}
Как работает программа
При нажатии кнопки PB0 передаётся текст PB0.
При нажатии кнопки PB1 передаётся текст PB1.
Символы 0x0D и 0x0A используются для перехода на новую строку в терминальной программе.